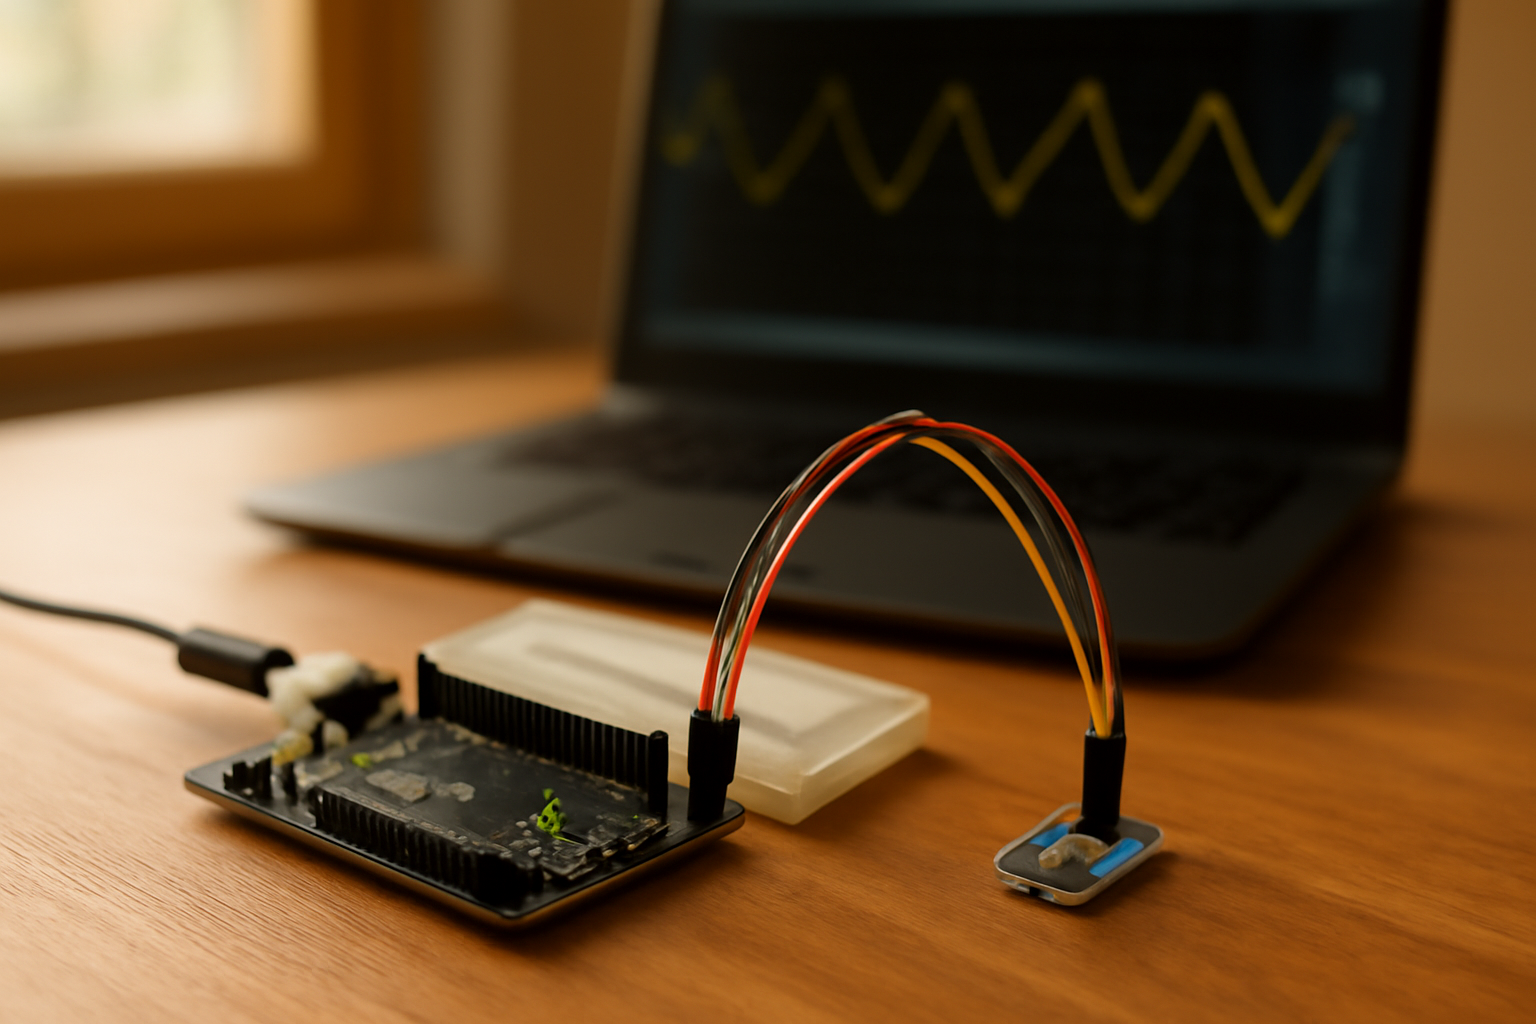
Menghubungkan sensor ke mikrokontroler biasanya gagal karena hal sepele, bukan karena kode yang rumit. Tegangan yang tidak cocok, pin yang salah, atau kabel yang terlalu panjang lebih sering jadi penyebab pembacaan aneh dibanding logika program. Berikut urutan pemeriksaan yang bisa kamu ikuti sebelum menulis firmware.
Mulai dari Lembar Data Sensor
Sebelum menyentuh breadboard, buka datasheet sensor dan cari tiga angka: tegangan kerja, arus maksimum, dan level logika keluaran. Ketiganya menentukan apakah sensor bisa langsung disambung ke board atau perlu rangkaian tambahan. Sensor 5V yang dipasang ke board 3,3V bisa merusak pin masukan, sedangkan sensor 3,3V pada board 5V sering memberi pembacaan tidak stabil.
Perhatikan juga jenis keluarannya. Sensor analog mengirim tegangan kontinu, sensor digital memberi sinyal tinggi-rendah, dan sensor dengan antarmuka I2C atau SPI mengirim data lewat bus. Masing-masing butuh cara penyambungan dan kode yang berbeda.
Pilih Antarmuka yang Sesuai
Antarmuka menentukan berapa banyak pin yang dipakai dan seberapa rumit kodenya. Untuk pemula, perbedaan ini terasa saat proyek mulai menambah sensor kedua atau ketiga.
- Analog: satu pin ADC per sensor, cocok untuk potensiometer, LDR, atau sensor suhu analog. Rentan terhadap noise jika kabel panjang.
- Digital: satu pin GPIO, hanya membaca kondisi tinggi atau rendah. Cocok untuk saklar, sensor gerak PIR, dan sensor jarak ultrasonik.
- I2C: dua pin (SDA dan SCL) untuk banyak perangkat, asalkan alamatnya berbeda. Umum dipakai sensor suhu, tekanan, dan akselerometer.
- SPI: empat pin, lebih cepat dari I2C, cocok untuk sensor yang butuh laju data tinggi atau display.
Jika baru mulai, I2C biasanya paling hemat pin dan kodenya sudah tersedia di banyak pustaka. Kekurangannya, kabel I2C yang terlalu panjang mudah terganggu sinyal lain di sekitarnya.
Cek Tegangan dan Pembagi Tegangan
Kalau sensor bekerja di 5V sementara board hanya menerima 3,3V pada pin masukannya, kamu perlu pembagi tegangan sederhana atau modul level shifter. Pembagi tegangan dengan dua resistor sudah cukup untuk sinyal digital lambat, tapi untuk sinyal cepat hasilnya bisa terdistorsi.
Arah sebaliknya juga perlu diperhatikan. Sensor 3,3V yang dibaca oleh board 5V biasanya masih aman, tetapi sinyalnya mungkin tidak pernah mencapai ambang logika tinggi yang dibutuhkan, sehingga pembacaan tampak selalu rendah. Solusinya level shifter dua arah atau board yang levelnya sama.
Perhatikan Catu Daya dan Ground Bersama
Semua perangkat dalam rangkaian harus berbagi ground yang sama. Tanpa ground bersama, pembacaan analog bisa melayang dan antarmuka I2C sering gagal terdeteksi. Kalau sensor punya konsumsi arus lebih dari beberapa puluh miliampere, ambil daya langsung dari sumber, bukan dari pin 3,3V board.
Untuk sensor yang sensitif, tambahkan kapasitor decoupling 100 nF di dekat pin daya sensor. Kapasitor ini meredam lonjakan kecil saat sensor melakukan pengukuran.
Atasi Noise pada Pembacaan Analog
Pembacaan ADC yang melompat-lompat sering terjadi pada sensor analog. Penyebab umumnya kabel panjang, sumber daya yang kotor, atau tidak ada filter di kode. Beberapa langkah yang bisa dicoba:
- Pendekkan kabel sensor dan jauhkan dari kabel daya.
- Tambahkan kapasitor kecil dari pin sinyal ke ground.
- Rata-ratakan beberapa pembacaan berturut-turut di firmware.
- Gunakan referensi tegangan ADC yang stabil, bukan tegangan suplai yang ikut berubah.
Jika sensor dipasang jauh dari board, pertimbangkan modul dengan penguat sinyal bawaan atau kirim data lewat bus digital agar lebih tahan noise. Langkah penyambungan dasar untuk berbagai jenis sensor bisa kamu lihat di panduan menghubungkan sensor ke mikrokontroler.
Uji Pembacaan Sebelum Menulis Logika
Setelah rangkaian terpasang, tulis sketsa atau program minimal yang hanya menampilkan nilai sensor ke serial monitor. Program ini memastikan jalur komunikasi bekerja sebelum kamu menambahkan logika kontrol. Untuk sensor I2C, mulai dengan pemindai alamat agar kamu tahu perangkat terdeteksi di alamat berapa.
Bandingkan nilai yang muncul dengan ekspektasi dari datasheet. Sensor suhu ruangan seharusnya memberi angka mendekati suhu ruangan, bukan angka acak. Selisih yang jauh menandakan masalah pada rangkaian, kalibrasi, atau konversi satuan di kode.
Kelola Kabel dan Rangkaian Fisik
Breadboard bagus untuk uji cepat, tetapi sambungan longgar sering menjadi sumber masalah intermiten. Kabel jumper yang terlalu sering dicabut-pasang akan kehilangan kontak. Kalau rangkaian sudah stabil, pindahkan ke papan soldered atau PCB kecil, atau minimal gunakan kabel yang panjangnya sesuai.
Beri label pada setiap kabel daya dan sinyal. Ketika proyek bertambah sensor, salah menancapkan kabel ke pin yang salah adalah kesalahan yang paling sulit dilacak karena gejalanya mirip kerusakan sensor.
Bandingkan Beberapa Pilihan Sensor
Untuk kebutuhan yang sama, sering ada beberapa sensor dengan antarmuka berbeda. Sensor suhu, misalnya, tersedia versi analog, versi digital dengan satu pin data, dan versi I2C. Versi I2C lebih mudah dipakai di bus bersama, tetapi harganya sedikit lebih tinggi dan kecepatannya terbatas. Versi analog murah, namun butuh pin ADC dan lebih rentan noise.
Pertimbangkan berapa banyak sensor yang akan dipasang, seberapa jauh jaraknya dari board, dan apakah kamu butuh akurasi tinggi. Pemilihan ini akan memengaruhi jumlah pin, kerumitan kabel, dan beban pemrosesan di mikrokontroler.
Catat Hasil Kalibrasi
Setiap sensor punya penyimpangan. Simpan nilai offset atau faktor koreksi di firmware, bukan di kertas catatan. Saat sensor diganti, kamu cukup memperbarui satu nilai dan pengukuran tetap konsisten. Untuk proyek yang menyimpan banyak pembacaan, cara menyimpan data juga perlu dipikirkan, dan perbandingan opsi penyimpanan ringan untuk perangkat IoT bisa jadi bahan pertimbangan sebelum kamu memilih media.
Kalau sensor akan diakses dari jarak jauh atau dipantau lewat antarmuka, siapkan format data yang ringkas sejak awal. Menyusun dasbor pencarian data sensor di halaman web bisa dimulai dari contoh sederhana seperti cara membuat live search dengan JavaScript dan PHP, lalu diadaptasi untuk menampilkan riwayat pembacaan sensor.
Menghubungkan ke Sistem yang Lebih Besar
Setelah sensor terbaca stabil di board, langkah berikutnya adalah mengirim datanya ke tempat lain. Koneksi ke layanan awan memerlukan pemilihan modul jaringan dan format pesan, dan kamu bisa mengikuti alur dasarnya di panduan menghubungkan perangkat IoT ke cloud. Jika datanya dikirim lewat MQTT, pemilihan broker juga memengaruhi latensi dan keandalan pengiriman.
Untuk keperluan dokumentasi proyek, menyimpan tautan datasheet dan catatan pengujian di satu tempat membantu saat kamu kembali ke proyek setelah beberapa minggu. Ada cara praktis untuk menyimpan tautan dari berbagai perangkat agar sinkron sehingga catatan tetap bisa diakses dari laptop maupun ponsel.
Ketika butuh jeda dari debugging, menonton pertandingan bisa jadi cara melepas penat. Penggemar basket, sepak bola, atau UFC bisa nonton bareng gratis dengan host kocak di tarkamlive sebelum kembali mengecek rangkaian.
Ringkasan
Menghubungkan sensor ke mikrokontroler berhasil kalau kamu memeriksa tegangan, antarmuka, ground, dan noise sebelum menulis logika. Uji pembacaan mentah lebih dulu, catat hasil kalibrasi, dan rapikan kabel setelah rangkaian stabil. Dengan urutan ini, kesalahan yang muncul biasanya lebih mudah dilacak.
Pertanyaan yang Sering Diajukan
Apakah sensor 5V aman dipasang langsung ke board 3,3V?
Tidak untuk pin masukan yang hanya toleran 3,3V. Gunakan pembagi tegangan atau level shifter agar tegangan sinyal turun ke rentang yang aman. Pin daya sensor juga perlu disesuaikan dengan sumber yang tersedia.
Mengapa pembacaan sensor analog saya berubah-ubah?
Penyebab umumnya kabel terlalu panjang, ground tidak bersama, atau sumber daya yang berisik. Rata-ratakan beberapa pembacaan di firmware, tambahkan kapasitor kecil di dekat pin sinyal, dan pastikan referensi ADC stabil.
Berapa banyak sensor yang bisa dipasang pada satu bus I2C?
Selama alamat setiap perangkat berbeda, bus I2C bisa menampung banyak sensor. Batas praktisnya ditentukan kapasitansi kabel dan kecepatan bus. Jika alamat bertabrakan, beberapa modul menyediakan jumper untuk mengubah alamat.